EN
 AR
 BG
 CS
 DA
 NL
 FI
 FR
 DE
 EL
 HI
 IT
 JA
 KO
 NO
 PL
 PT
 RU
 ES
 SV
 TL
 ID
 UK
 VI
 HU
 TH
 TR
 FA
 AF
 MS
 SW
 GA
 CY
 BE
 KA
 LA
 MY
 TG
 UZ
Samarbeidsroboter (cobots) øker betydelig fleksibel produksjon, men deres faste arbeidsområde begrenser automatiserte industrielle operasjoner med flere stasjoner. Ved å legge til en 7. akse lineær veiledningsreisebase utvider coboten sitt arbeidsområde, slik at én samarbeidsrobot kan betjene flere CNC-maskiner, injeksjonsmoldingspresser og automatiserte monteringsstasjoner. I hjertet av dette robotbevegelsesplattformen ligger industriell lineær veiledningsrailsystem , som direkte avgjør mekanisk stivhet, posisjonsrepeterbarhet og langvarig utstyrsdriftstid.
Markedet tunglast lineærveiledning utsetter lineære veiledere for komplekse kombinerte belastninger: statisk vekt fra coboten, grepemekanismen og arbeidsstykket, samt dynamiske tippe-momenter under akselerasjon, bremsing og automatiserte plukk-og-plasser-operasjoner. lineære veiledningsrails vil føre til vibrasjoner, posisjonsavvik og tidlig slitasje under kontinuerlig syklisk industriell drift.
Kjernekrav til lineære veiledere på cobots 7. akse-system
1. Høy momentbelastningskapasitet Cobot-armene genererer store kippemomenter når de er fullt utstrekt. Brede profil-lineære veilederblokker og -skinner lineære veilederblokker og -skinner med design for lik lastfordeling i fire retninger er ideelle, da de tåler pitch-, yaw- og roll-momenter. Selv ved forskyvete laster presisjons lineær guide vedlikeholder systemet stabil lineær bevegelse uten mekanisk deformasjon.
2. Nøyaktighetsklasse og forspenningsytelse For industriell maskinbetjening ligger typiske krav til posisjonsrepeterbarhet vanligvis mellom ±0,01 mm og ±0,05 mm. Forspent lineære veiledningsrails eliminere intern spil og forbedre bevegelsesstabilitet. Presisjonsklassene C3/C5 brukes mye i høy-nøyaktige cobot-lineære transportsystemer. Lette forspenninger passer til lav-vibrasjons, langstreknings lineær bevegelse; middels forspenning anbefales for robotbasen ved tunge laster lineær veiledning applikasjoner.
3. Stivhet og vibrasjonsdemping Under hurtig lineær bevegelse eller plutselig stopp gir stiv industriell lineær veiledning monteringer effektiv vibrasjonsdemping. Dette beskytter tilsvarende kulegjenger og servomotorer og sikrer langvarig posisjonsnøyaktighet gjennom år med 24/7-industriell produksjon.
4. Industriell miljøbeskyttelse Verksteder som for eksempel injeksjonsmolding og metallskjæring produserer støv, plastavfall og kjølevæske-sprøyt. Lineære veiledningsrails Utstyrt med skrapere, støvdeksler og smørefittinger hindrer kontaminering, reduserer vedlikeholdsfrekvensen og utvider levetiden til lineære bevegelseskomponenter.
Praktisk anvendelse: Stasjon for håndtering av injeksjonsmoldemaskiner
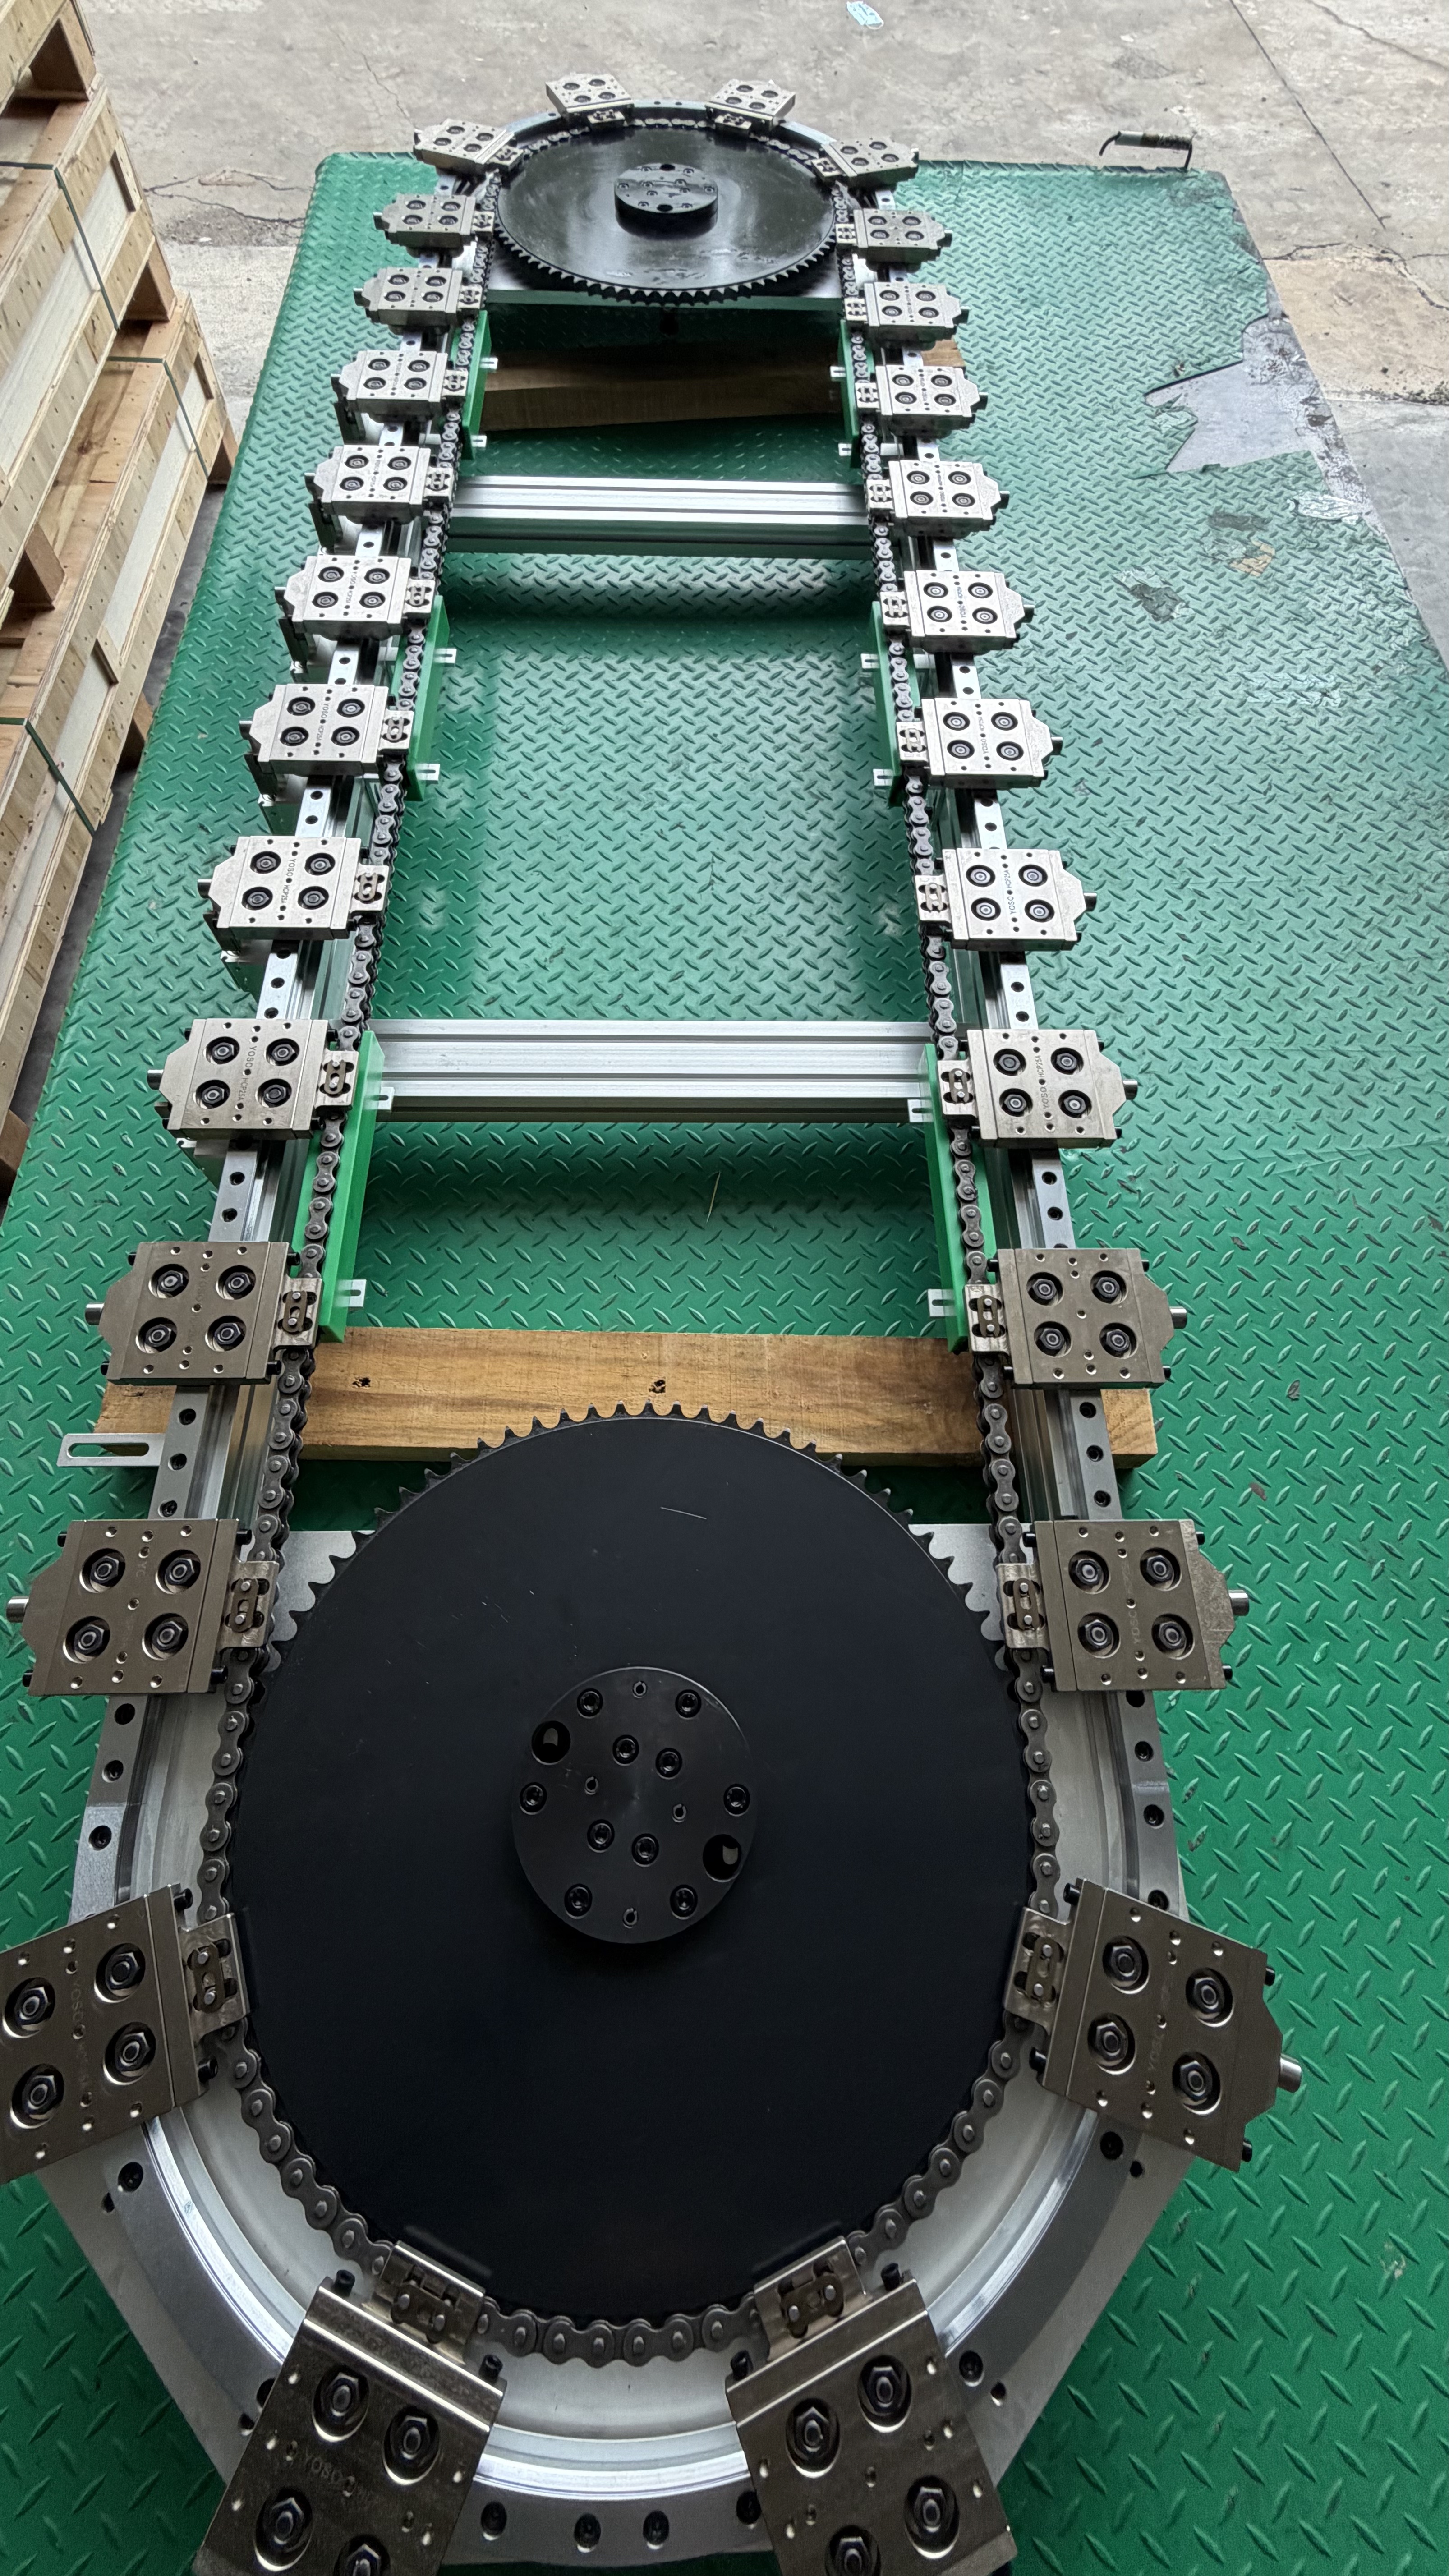
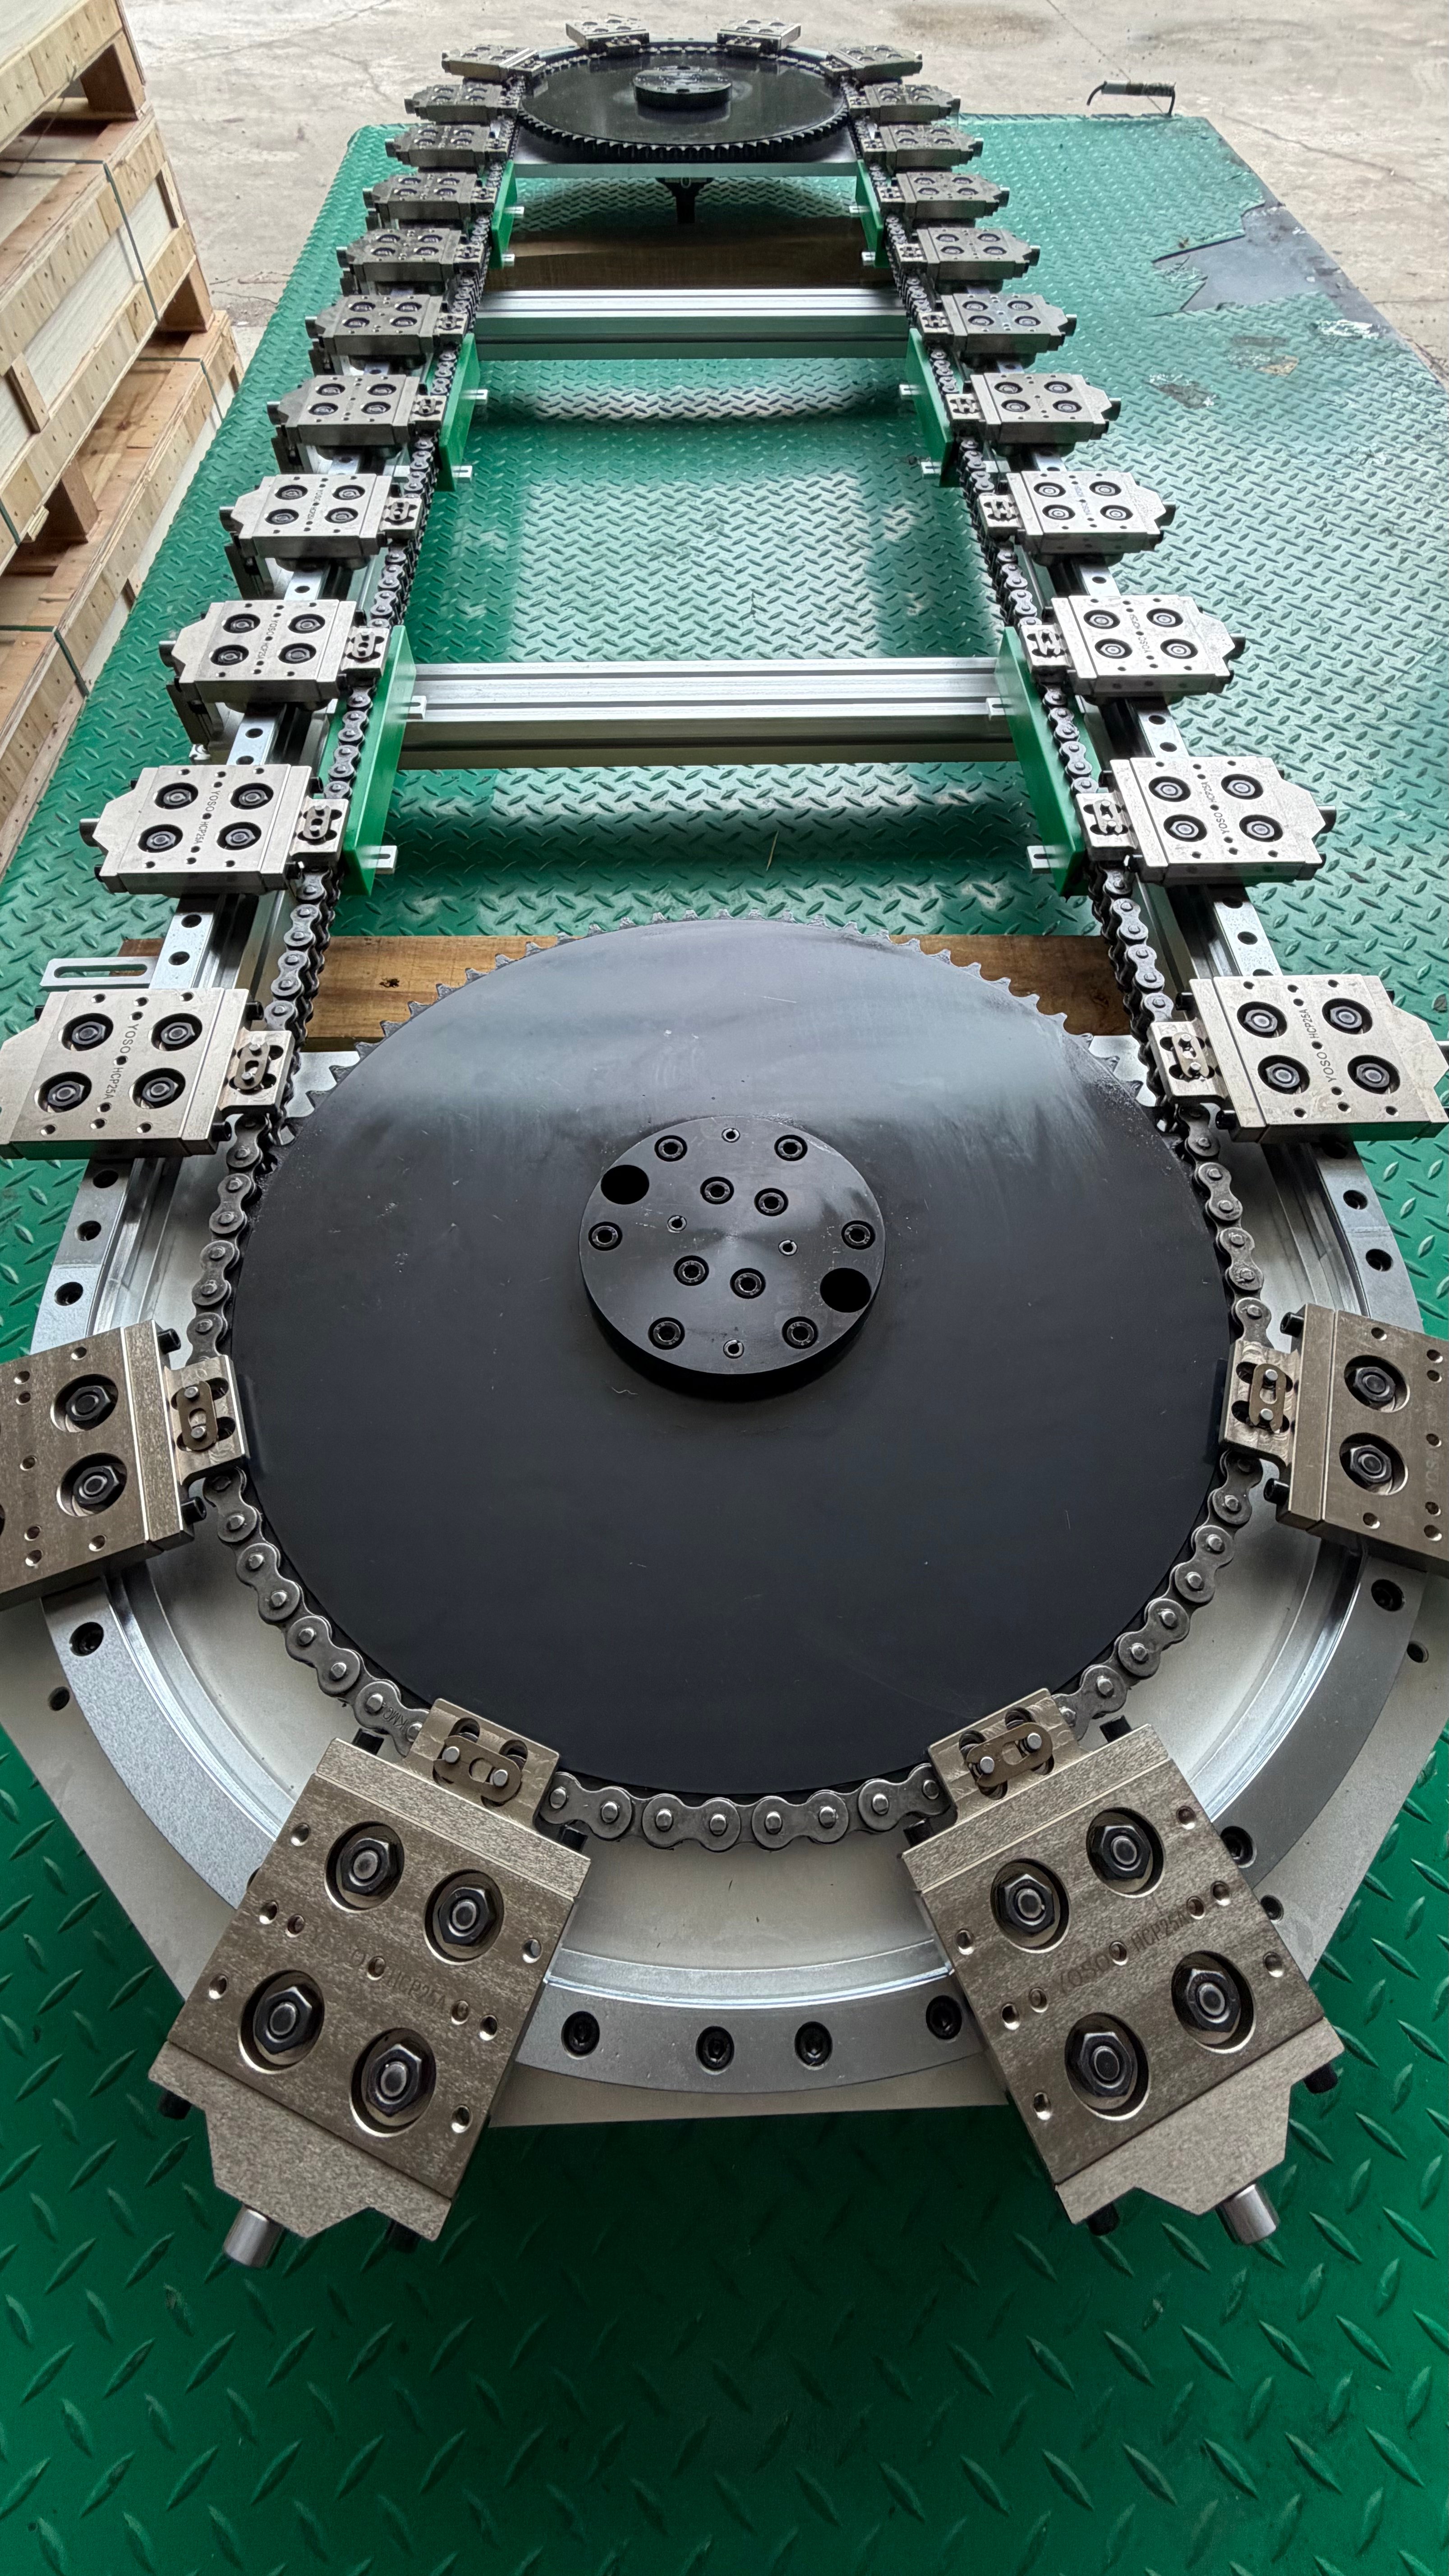
Som vist i vår automatiserte arbeidsstasjon, kraftige lineære veilederriller støtter rotasjonsplattformen og samarbeidsroboten. Drevet av en presis kulegjeng, beveger hele lineæranordningen seg smidig mellom flere formingsmaskiner. I stedet for å installere separate samarbeidsroboter for hver presse, reduserer denne 7. akse lineære veilederriller løsningen investeringene i utstyr betydelig og sparer mye fabrikkgulvareal.
Markedet lineære veiledersystem bruker en modulær struktur. Automatiseringsintegratorer kan tilpasse slaglengde, monteringsretning og beskyttelsesdekselsett etter faktisk plassering på stedet. YOSO lineære veilederriller og -blokker er fullt utbyttbare, noe som forkorter prosjektlevertiden og forenkler administrasjonen av industrielle reservedeler.
Sammendrag
Lineære veiledningsrails er ikke bare enkle gliedeler for en samarbeidsrobots 7. akse. De er den grunnleggende plattformen for systemstabilitet og presis bevegelsesytelse. Beregn alltid sammensatte momentlaster før lineær veiledning utvelgelse, og juster presisjonsklasse og forspenning til oppgaven innen industriell automatisering. Riktig industriell lineær veiledning Valget reduserer utstyrstid uten drift og maksimerer avkastningen på investeringen i din automatiserte samarbeidsrobotcelle.