EN
 AR
 BG
 CS
 DA
 NL
 FI
 FR
 DE
 EL
 HI
 IT
 JA
 KO
 NO
 PL
 PT
 RU
 ES
 SV
 TL
 ID
 UK
 VI
 HU
 TH
 TR
 FA
 AF
 MS
 SW
 GA
 CY
 BE
 KA
 LA
 MY
 TG
 UZ
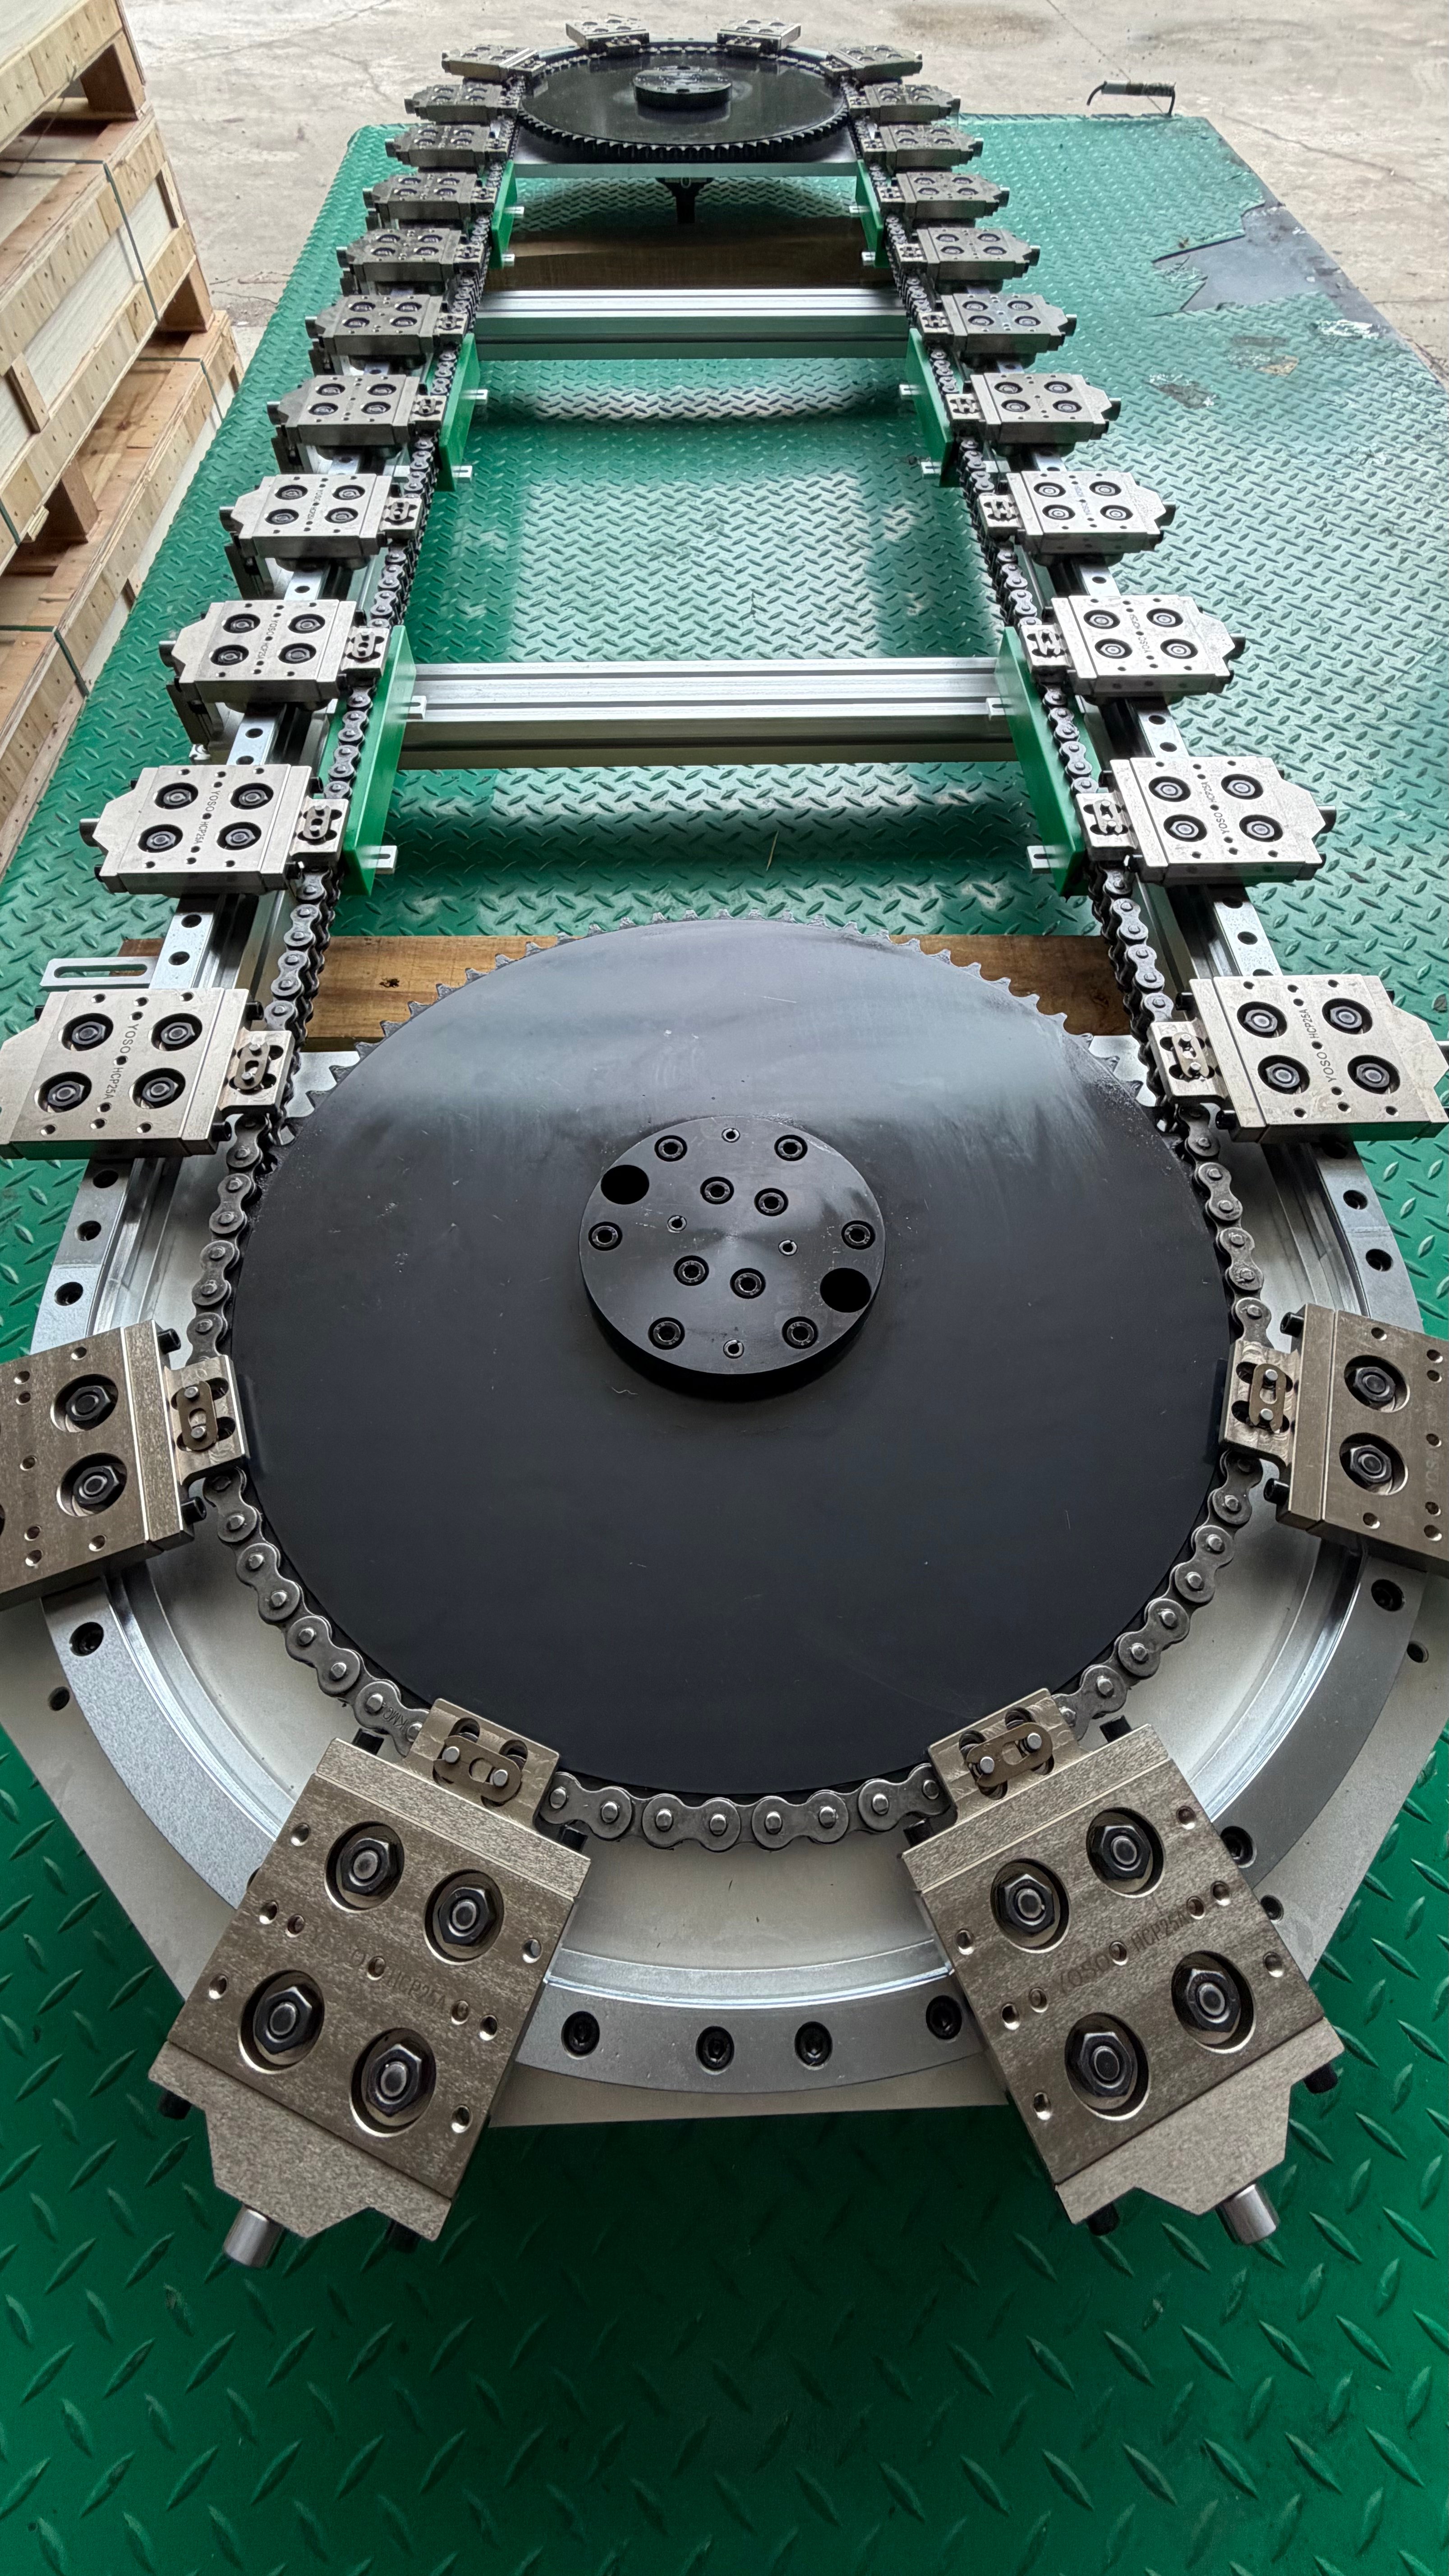
Თანამშრომლობის რობოტები (კობოტები) მნიშვნელოვნად ამაღლებენ მორგებად წარმოებას, მაგრამ მათი ფიქსირებული სამუშაო სივრცე შეზღუდავს მრავალსადგურიან სამრეწველო ავტომატიზაციის ოპერაციებს. დამატებით 7-ე ღერძის წრფივი გამართველის მოძრავი ბაზა გაფართოებს კობოტის მუშაობის რადიუსს, რაც საშუალებას აძლევს ერთი კოლაბორატიული რობოტის რამდენიმე სიენსი მანქანას, ინექციური ჩასხმის პრესსა და ავტომატიზებულ შეკრების სადგურებს ემსახურება. ამ რობოტის მოძრავი პლატფორმის სირცხვილში მდებარეობს ინდუსტრიული წრფივი მიმართვის რელსების სისტემა , რომელიც პირდაპირ განსაზღვრავს მექანიკურ მკვრავობას, პოზიციონირების ხელახლა გამეორებადობას და მოწყობილობის გრძელვადი მუშაობის ხანგრძლივობას.
Ეს მძიმე ტვირთის წრფივი მიმართვის სისტემა ატარებს რთულ კომბინირებულ ტვირთს: კობოტის, გრიპერის და ნაკეთობის სტატიკურ წონას, ასევე დინამიკურ გადახრის მომენტებს აჩქარების, შენელების და ავტომატიზებული აღების-დადების მოქმედებების დროს. არასწორად შერჩეული ლინეარული სამართავი რილები გამოიწვევს ვიბრაციას, პოზიციონირების გადახრას და უწყვეტი ციკლური ინდუსტრიული ექსპლუატაციის პირობებში ადრეულ აბრაზიულ მოწყობილობის დამტვერვას.
Კობოტის 7-ე ღერძის სისტემაზე წრფივი მიმართვის სისტემების ძირეული მოთხოვნილებები
1. მაღალი მომენტური ტვირთის მოსატანადობა Კობოტის მანქანები სრულად გაშლის დროს დიდ გადახრის მომენტებს ქმნის. ფართე პროფილის წრფივი მიმართვის ბლოკები და რელსები ოთხმიმართული ტოლი ტვირთის დიზაინით არის იდეალური, რადგან წინააღმდეგობას აძლევს პიტჩის, იოუსა და როლის მომენტებს. კიდევე შეუძლებელი ტვირთის შემთხვევაშიც, სიზუსტის ხარისხის წრფივი გამართველი არ ახდენს მექანიკურ დეფორმაციას და უზრუნველყოფს სტაბილურ წრფივ მოძრაობას.
2. სიზუსტის ხარისხი და წინასწარ დატვირთვის მოცულობა Სამრეწველო მანქანების მოვლის შემთხვევაში ტიპური პოზიციონირების ხელახლა გამეორების მოთხოვნები მერყეობს ±0,01 მმ-დან ±0,05 მმ-მდე. წინასწარ დატვირთული ლინეარული სამართავი რილები ელიმინირებს შიდა ბექლაშის და ამეორებს მოძრაობის სტაბილურობას. C3 და C5 სიზუსტის ხარისხის კლასები ფართოდ გამოიყენება მაღალი სიზუსტის კობოტების წრფივი გადაცემის სისტემებში. მსუბუქი წინასწარ დატვირთვა შესაფერებელია დაბალი ვიბრაციის გრძელი სტროკის წრფივი მოძრაობისთვის; საშუალო წინასწარ დატვირთვა რეკომენდებულია მძიმე ტვირთის რობოტის საყრდენისთვის. ლინეარული гиდროვადი გამოყენების სფეროში საჭიროებულია.
3. სიმტკიცე და ვიბრაციის ჩახშობა Მაღალი სიჩქარის წრფივი მოძრაობის ან შეუცდომელი გაჩერების დროს სიმტკიცეს მატებული სამრეწველო წრფივი გამართველი შეკრებები ეფექტურად ამცირებს ვიბრაციას. ეს იცავს შესატყოვნებლად შერჩევილ ბოლტსა და სერვო მოტორს, რაც არ არღვევს გრძელვადი პოზიციონირების სიზუსტეს წლების განმავლობაში 24/7 სამრეწველო წარმოების დროს.
4. სამრეწველო გარემოს დაცვა Ინექციური ფორმების დამზადება და ლითონის დაჭრა როგორც სამრეწველო საშუალებები ქმნის მტვერს, პლასტმასის ნარჩენებს და სითხის წვეთებს. Ლინეარული სამართავი რილები სკრეპერებით, მტვერგამძაფრებით და ცხიმის შესავსებლად განკუთვნილი ნაკერებით დაკომპლექტებული მოწყობილობები თავისდათავად არღევს დასაბრუნებლობას, ამცირებს მომსახურების სიხშირეს და გრძელებს წრფივი მოძრაობის კომპონენტების სამსახურის ხანგრძლივობას.
Პრაქტიკული გამოყენება: ინექციური ფორმების დამზადების მანქანის მომსახურების სამუშაო ადგილი
Როგორც ჩვენს ავტომატიზებულ სამუშაო ადგილში არის ნაჩვენები, მძიმე ტვირთის წრფივი მიმართულების რელსები მხარს უჭერენ ბრუნვად პლატფორმას და თანამშრომლობის რობოტს. სიზუსტის ბურღული სრულის მიერ მოძრავი მთელი წრფივი მოძრაობის შეკრება სიმუშაოდ გლუვად იხრეკება რამდენიმე ფორმების დამზადების მანქანას შორის. ამ მიდგომით არ არის სჭიროება თითოეული პრესისთვის ცალკე თანამშრომლობის რობოტის დაყენება, ამიტომ მეოთხე ღერძის წრფივი მიმართულების რელსები ამოხსნა მნიშვნელოვნად ამცირებს მოწყობილობებზე დასახარჯი საშუალებებს და ფაბრიკის მიწის ფართობის გამოყენებას.
Ეს წრფივი მიმართულების სისტემა იყენებს მოდულურ სტრუქტურას. ავტომატიზაციის ინტეგრატორები შეძლებენ სტროკის სიგრძის, მონტაჟის ორიენტაციის და დაცვის საფარების კომპლექტების ადაპტაციას მიმდინარე საიტის განლაგების მიხედვით. YOSO წრფივი მიმართულების რელსები და ბლოკები სრულად შემცვლელია, რაც ამცირებს პროექტის შესრულების დროს და ამარტივებს სამრემონტო ნაკელების მართვას სამრეწველო სფეროში.
Რეზიუმე
Ლინეარული სამართავი რილები არ არის უბრალო სრიალებადი ნაკელები კობოტის 7-ე ღერძისთვის. ისინი სისტემის სტაბილურობისა და სიზუსტის მოძრაობის შესრულების ძირეული საფუძველია. ყოველთვის გამოთვალეთ კომპოზიტური მომენტური ტვირთები სანამ ლინეარული гиდროვადი აირჩევთ, შეადარეთ სიზუსტის კლასი და წინატვირთვა თქვენს სამრეწველო ავტომატიზაციის ამოცანას. სწორი სამრეწველო წრფივი გამართველი არჩევანი ამცირებს მოწყობილობის შეწყვეტებს და მაქსიმიზირებს თქვენს საერთო რობოტული ავტომატიზაციის უჯრედის შემოსავლის რენტაბელობას.