EN
 AR
 BG
 CS
 DA
 NL
 FI
 FR
 DE
 EL
 HI
 IT
 JA
 KO
 NO
 PL
 PT
 RU
 ES
 SV
 TL
 ID
 UK
 VI
 HU
 TH
 TR
 FA
 AF
 MS
 SW
 GA
 CY
 BE
 KA
 LA
 MY
 TG
 UZ
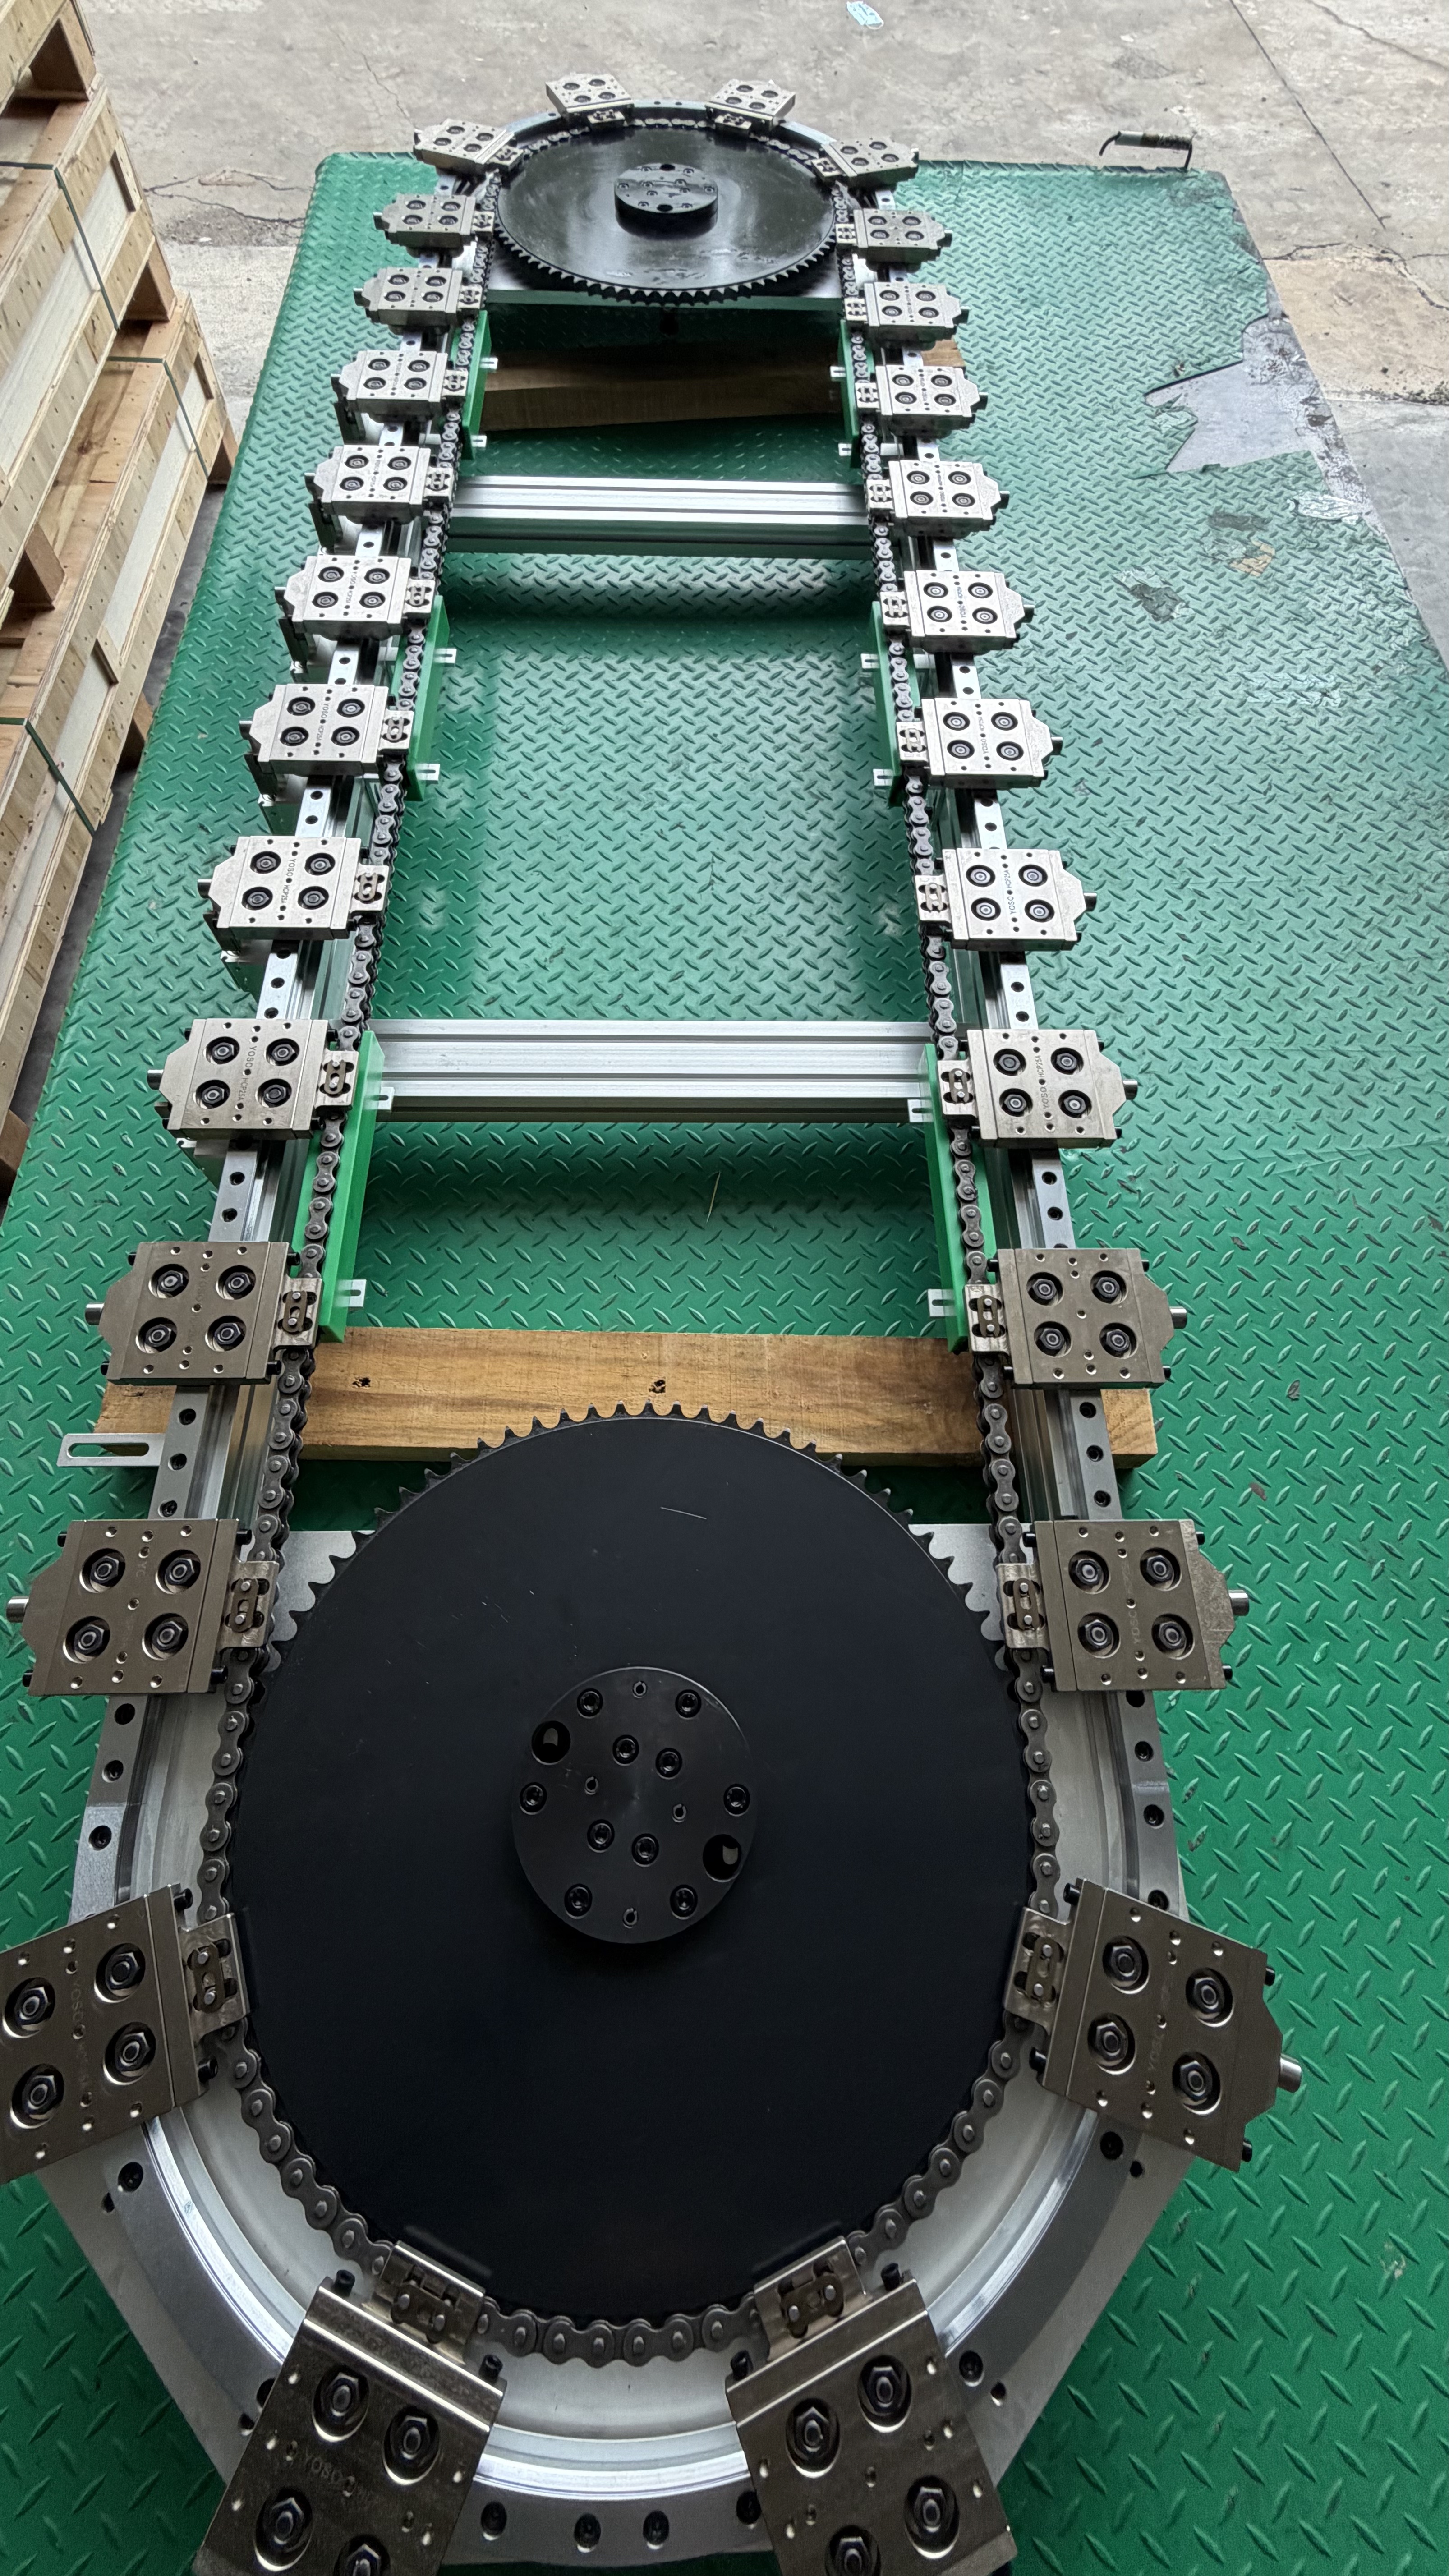
Az együttműködő robotok (cobots) jelentősen növelik a rugalmas gyártást, de rögzített munkaterületük korlátozza a többállomásos ipari automatizálási műveleteket. Egy 7. tengelyes lineáris vezető mozgó alapozás kibővíti a cobot munkaterületét, így egyetlen együttműködő robot több CNC-gépet, öntőszerszámot és automatizált szerelőállomást is kiszolgálhat. Ennek a robotmozgató platformnak a központjában áll a ipari lineáris vezetősín-rendszer , amely közvetlenül meghatározza a mechanikai merevséget, a pozícionálási ismételhetőséget és a hosszú távú berendezés üzemképességét.
Anagy teherbírású lineáris vezető összetett, kombinált terheléseket visel: a kobot statikus súlyát, a fogóeszközét és a munkadarabot, valamint a gyorsítás, lassítás és a megfogás–helyezés automatizált feladatok során fellépő dinamikus felborító nyomatékokat. A rosszul kiválasztott lineáris útmutatóvízszintes sávok rezgést, pozícionálási eltérést és idő előtti kopást okozhat folyamatos, ciklikus ipari üzemelés mellett.
A lineáris vezetékek alapvető követelményei a kobot 7. tengelyrendszerén
1. Nagy nyomatéki teherbírás A kobotkarok teljes kinyúlásnál nagy döntő nyomatékokat generálnak. Széles profilú lineáris vezetőblokkok és sínek négyirányú, egyenlő terhelésre optimalizált kialakítással ideálisak, mivel ellenállnak a billenési, kormányzó és forgó nyomatékoknak. Akár eltolódott terhelés esetén is a precíziós lineáris vezetés stabil lineáris mozgást biztosít mechanikai deformáció nélkül.
2. Pontossági osztály és előfeszítési teljesítmény Ipari gépek kezeléséhez a tipikus pozícionálási ismételhetőségi követelmények ±0,01 mm és ±0,05 mm között mozognak. Előfeszített lineáris útmutatóvízszintes sávok kiküszöbölik a belső holtjátékot és javítják a mozgás stabilitását. A C3 / C5 pontossági osztályokat széles körben használják nagy pontosságú kollaboratív robotok lineáris transzferrendszereiben. A könnyű előfeszítés alacsony rezgésű, hosszú útú lineáris mozgáshoz alkalmas; közepes előfeszítést ajánlunk nehéz terhelésű robotalapokhoz lineáris vezetés alkalmazások.
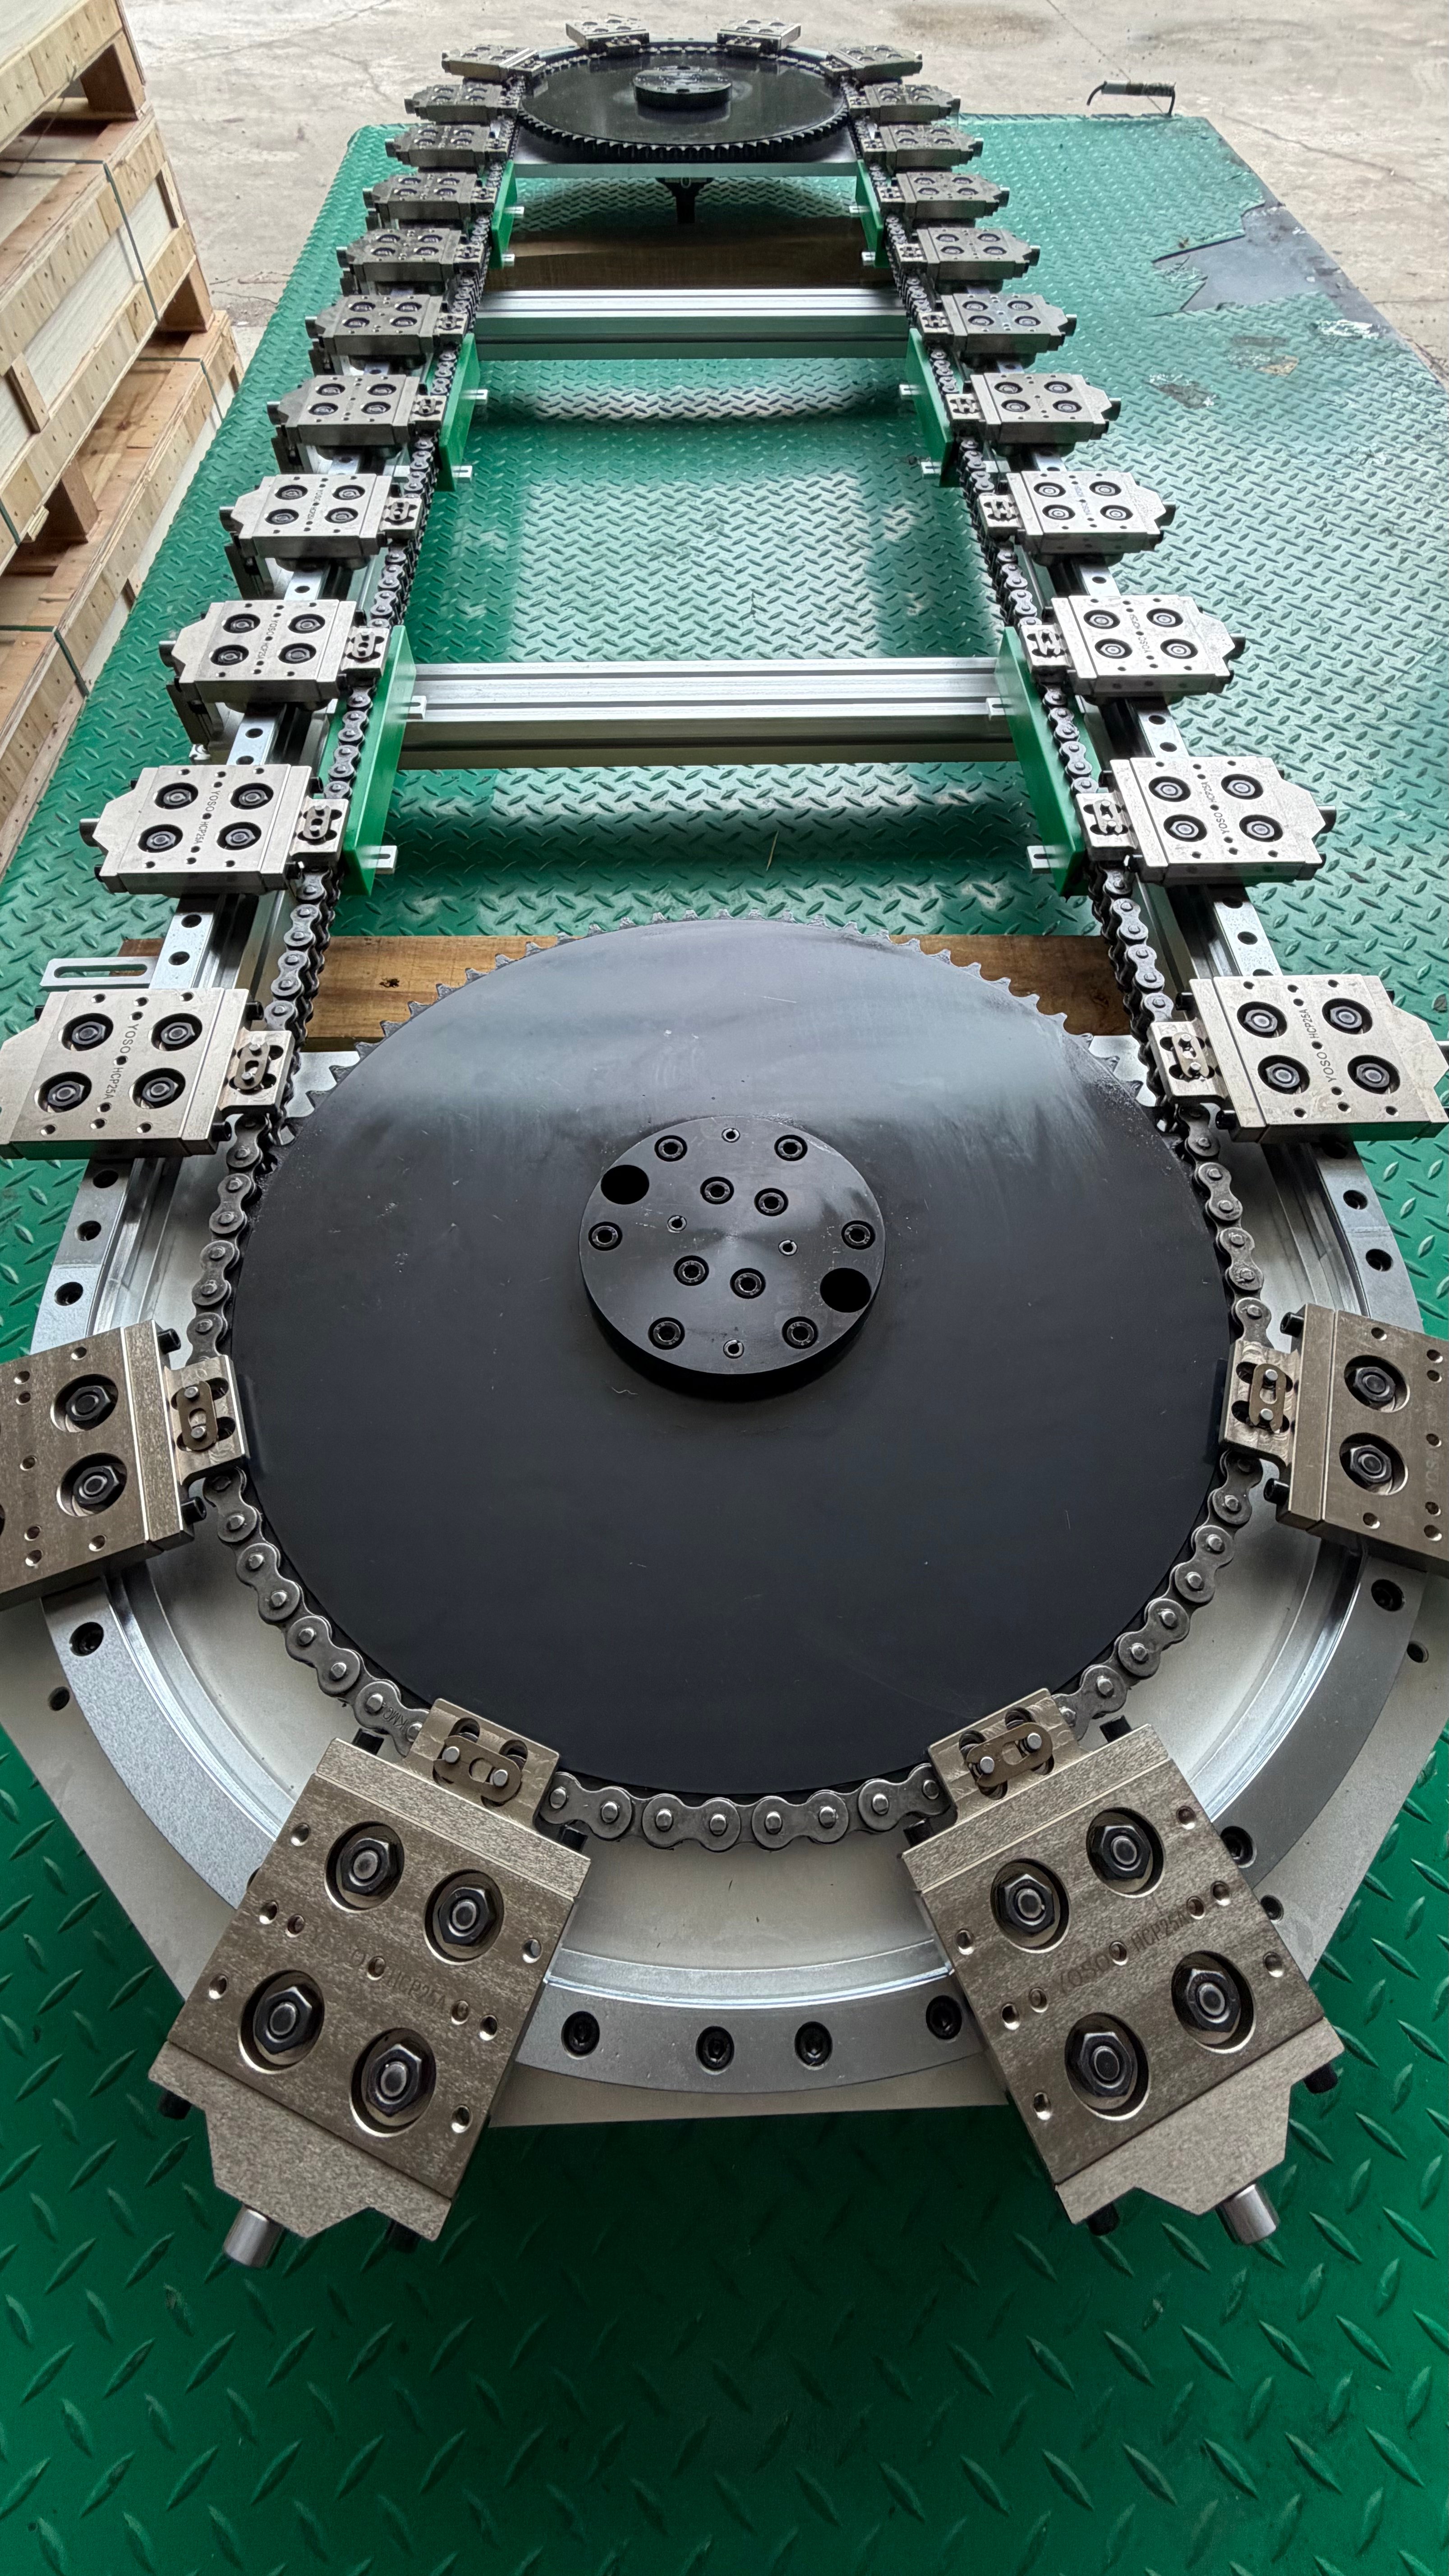
3. Merevség és rezgéscsillapítás Nagysebességű lineáris mozgás vagy hirtelen megállás során a merev ipari lineáris vezetősín összeállítások hatékonyan csillapítják a rezgéseket. Ez védi a párosított golyós menetes orsót és a szervomotoros alkatrészeket, és megőrzi a hosszú távú pozícionálási pontosságot évekig tartó, folyamatos ipari termelés mellett.
4. Ipari környezetvédelem A műanyag öntés és a fémfeldolgozás műhelyei porral, műanyag-hulladékkal és hűtőfolyadék-párával terhelik a levegőt. Lineáris útmutatóvízszintes sávok a kapcsolódó söprőkkel, porvédőkkel és zsírzócsatlakozókkal felszerelt egységek megakadályozzák a szennyeződést, csökkentik a karbantartási gyakoriságot, és meghosszabbítják a lineáris mozgási alkatrészek élettartamát.
Gyakorlati alkalmazás: öntőgépek kezelésére szolgáló automatizált munkaállomás
Ahogy az automatizált munkaállomásunkon látható, nagy teherbírású lineáris vezetősín-rendszerek támogatja a forgóplatformot és a kollaboratív robotot. A precíziós golyós menetes orsó hajtja a teljes lineáris mozgási egységet, amely simán csúszik több öntőgép között. Ehelyett, hogy külön kollaboratív robotokat telepítenénk minden sajtóhoz, ez a 7. tengelyes lineáris vezetősín megoldás jelentősen csökkenti a hardverberuházásokat és megtakarítja a gyártóüzem padlóterületét.
Alineáris vezetősín-rendszer moduláris felépítést alkalmaz. Az automatizálási integrátorok testre szabhatják a lökethosszt, a rögzítési irányt és a védőburkolat-készleteket a tényleges helyszíni elrendezésnek megfelelően. A YOSO lineáris vezetősín- és csúszóelemek teljesen kölcsönösen cserélhetők, így rövidítik a projekt lead time-ot és egyszerűsítik az ipari pótalkatrész-kezelést.
Összefoglalás
Lineáris útmutatóvízszintes sávok nem csupán egyszerű csúszóelemek egy kollaboratív robot 7. tengelyéhez. Ők a rendszer stabilitásának és a precíziós mozgás teljesítményének alapvető alapjai. Mindig számítsa ki a kompozit nyomatékterheléseket, mielőtt lineáris vezetés válassza ki, illessze a pontossági osztályt és az előterhelést az ipari automatizálási feladatához. A megfelelő ipari lineáris vezetősín kiválasztás csökkenti a berendezés leállását, és maximalizálja a együttműködő robotos automatizálási cella megtérülését.